

高泛化工业具身智能模型MAIC(Mobile AI Comprehension)由优艾智合自主研发。 MAIC专门针对工业场景特性而设计,构建了实现单体智能和群体智能的混合架构。通过单体层面感知、决策、交互三大模块融合群体层面集群协同模块,构造机器人决策指挥的“大脑”,是机器人实现高泛化、 高精度、高可靠性的基础。


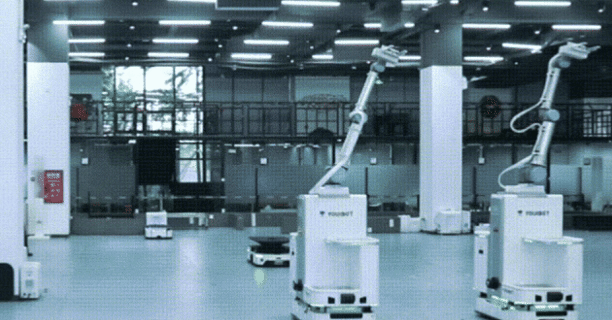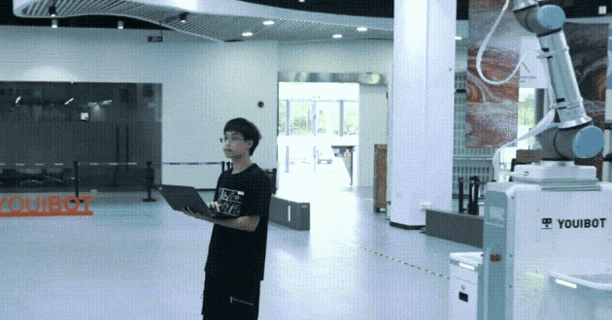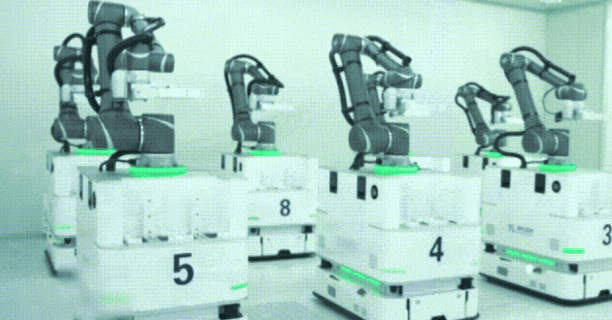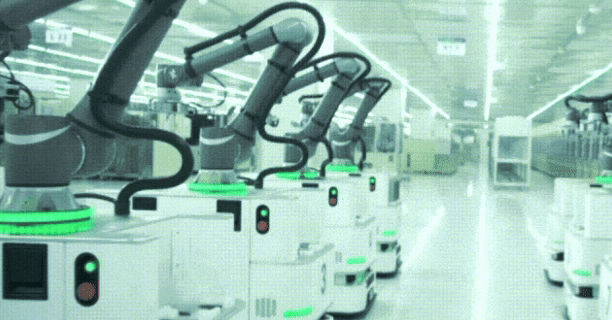
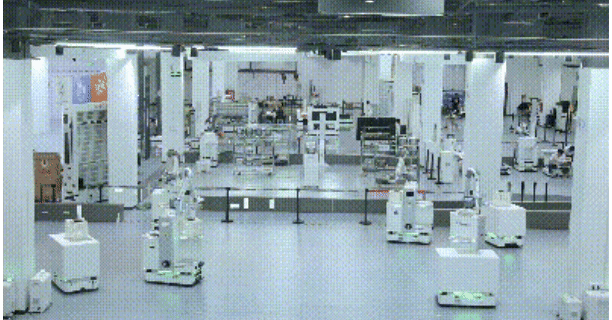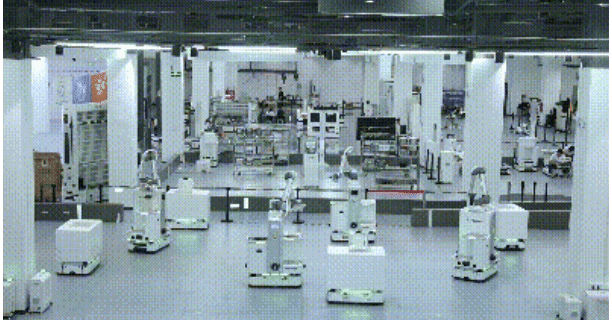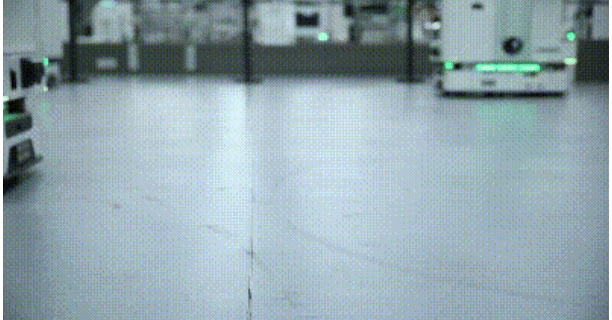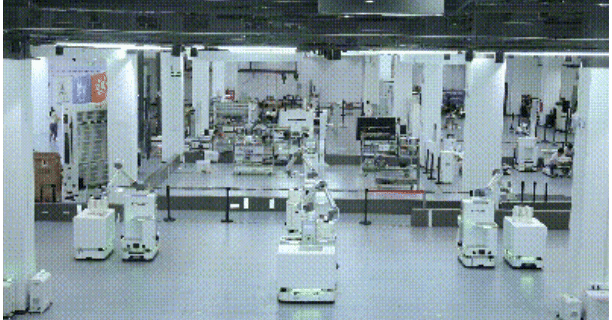
负责实现大规模异构机器人集群的智能调度与高效协作。
该模块能动态感知路网状态、设备负载及订单潮汐等信息,动态优化任务分配策略,进行全局任务的最优分配与交通管制。目前在复杂订单任务中可同时支持上千台异构机器人高效协同作业。
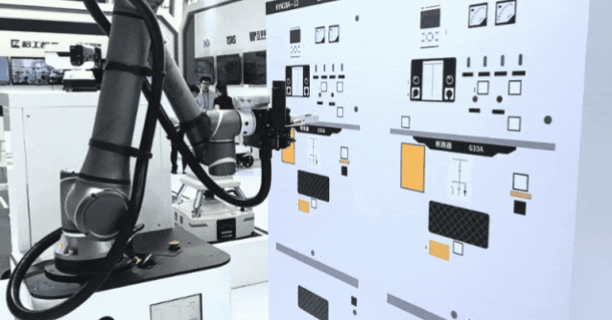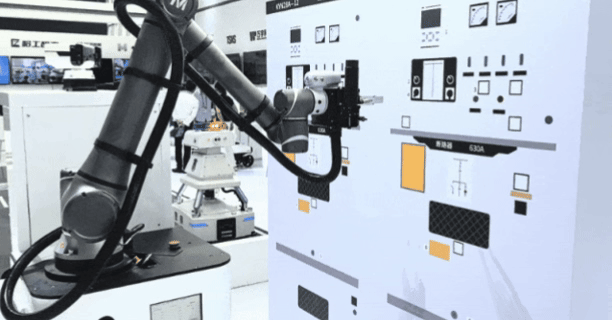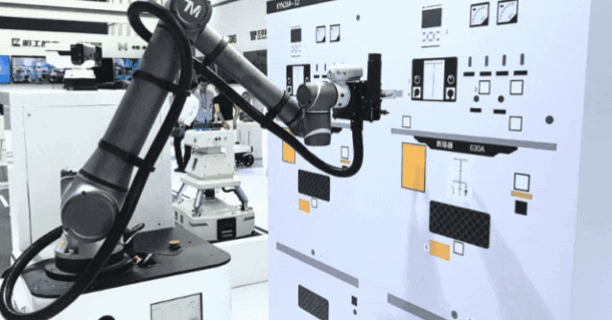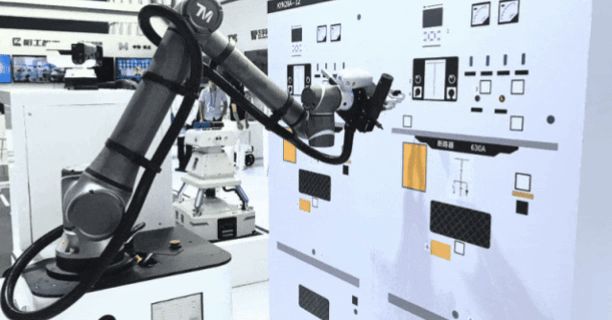
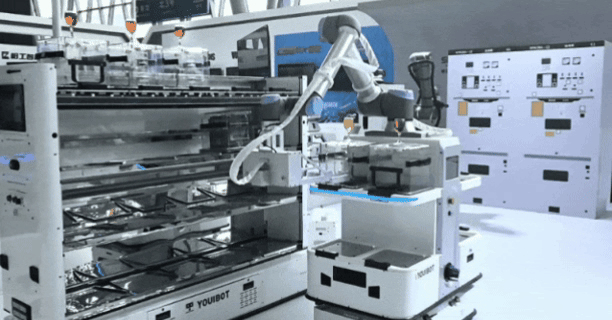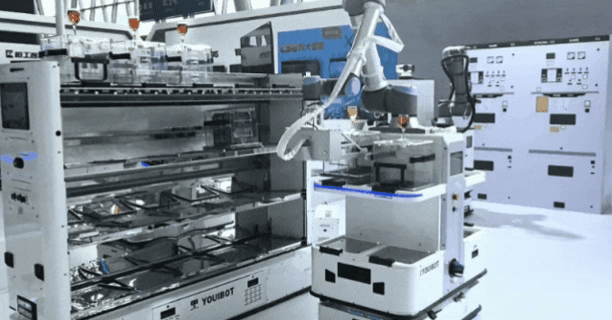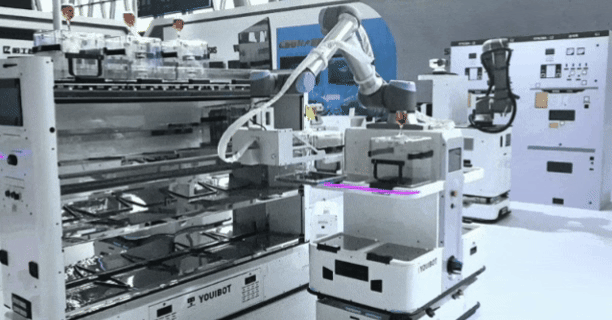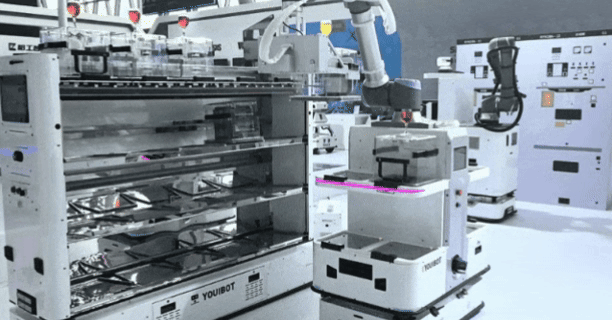
负责实现高精度、高稳定性的全身协同操作。
在执行控制层面,构建了一套通用控制算法,能够自适应适配多形态机器人本体,涵盖轮式、双足、多足、履带式、轮臂式等多种类型。在场景任务执行层,针对复杂任务,借助大模型的通用化推理能力,通过对元任务的训练学习,实现不同操作技能之间的“少样本迁移”和感知、决策、交互的毫秒级闭环。该模块大幅降低了具身智能机器人的部署成本,有效提升了面对复杂任务时的泛化能力和执行效率。
负责环境感知与多模态数据融合。
融合图像、点云、音频等多源语义信息,对动态环境进行几何、纹理、语义属性等多维度特征表达,精准捕捉环境中物体的动态变化,融合视觉语言模型(VLM)的推理能力,实现基于目标语义信息的空间感知与定位,显著提升了具身智能机器人长期作业中高精度定位的有效性,在复杂动态环境依然可实现±2mm的可靠定位。
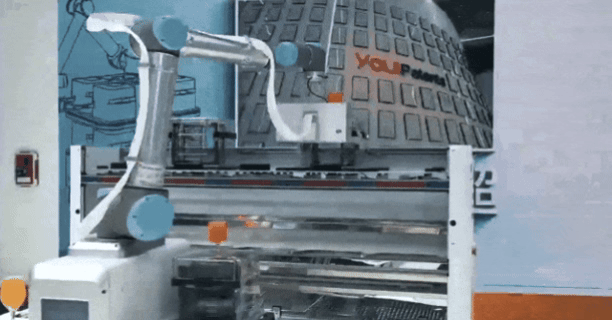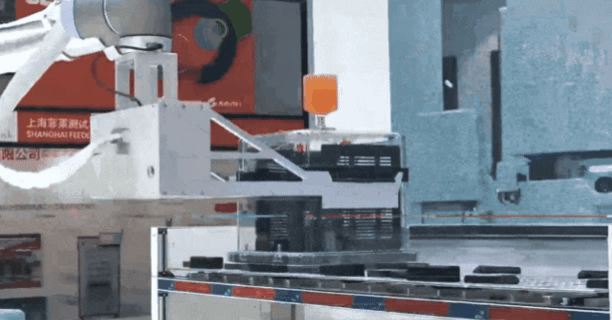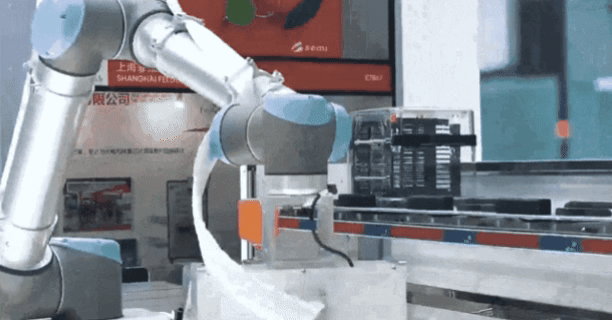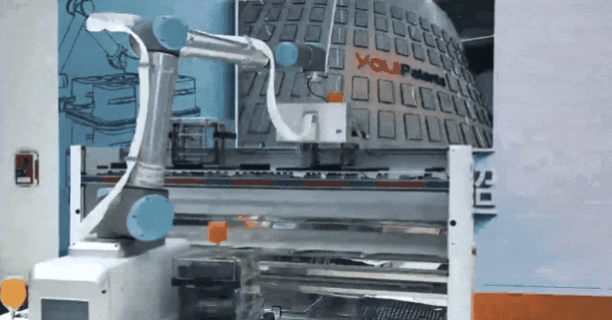
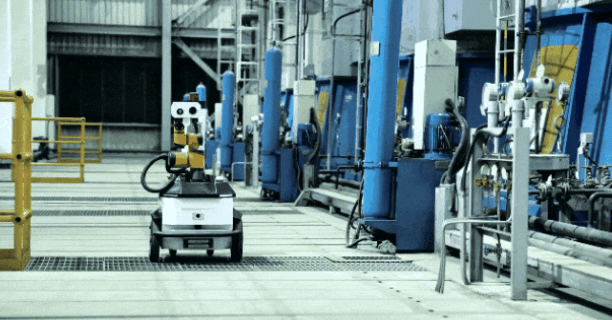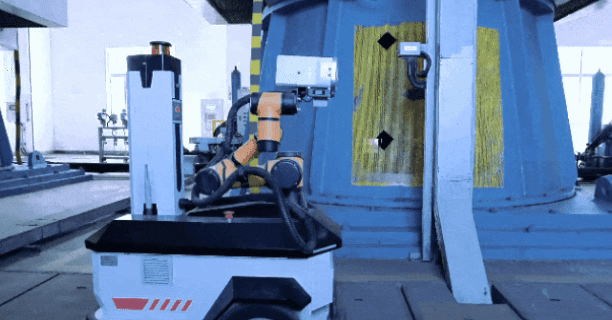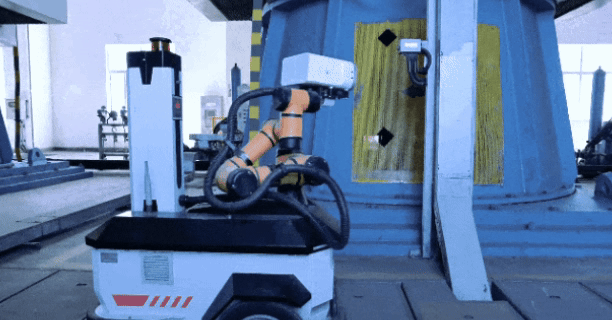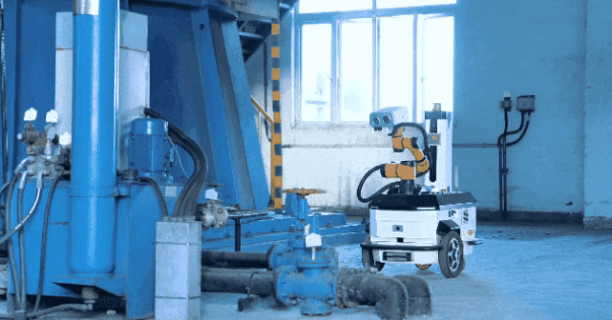
负责将感知信息转化为精准的任务指令。
面对开放世界下的复杂长序列任务,该模块构建了一套高效决策机制,一方面承担复杂任务目标解析与子任务优先级排序,实现机器人的自主任务理解和编排,搭建感知、决策、交互的通用闭环控制策略。另一方面构建RAG行业专家知识图谱,形成混合专家架构(MOE)的任务推理引擎。深度融合大型语言模型的强大推理能力应对复杂任务推理,同时构建基于机理控制的“安全红线”机制。二者协同作用,共同构筑起一套面向复杂工业任务推理的决策模型。